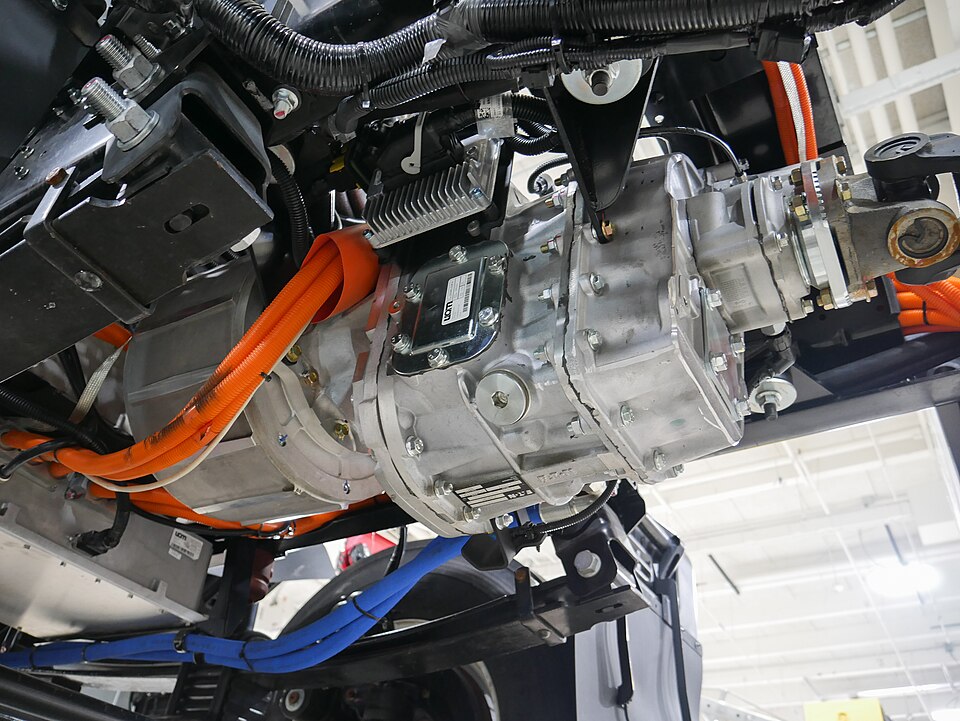
当你看到现代机器人手臂移动时,你看到的正是磁体在工作。每个关节都包含一个小型电机,而几乎每个这样的电机内部,都有一个围绕NdFeB磁体构建的转子在旋转。
每个关节中的电机
机器人关节使用伺服电机和无刷直流电机,这些电机需要强大且紧凑的转子。NdFeB提供了单位尺寸下最高的强度,因此设计师可以将强大的电机装入纤细的手臂中,而不会增加体积。这就是为什么今天的机器人比过去笨重的机器更小、更快、更精确。
抓取零件的夹爪
许多机器人夹爪实际上就是带有释放机构的磁体。它们可以瞬间拾取铁质零件——钢板、发动机缸体、罐体——无需手指或吸盘。对于扁平钢制工件,磁性抓取快速、温和且可靠。
感知关节位置
机器人还利用磁体来感知位置。电机轴上的一个小磁体旋转经过霍尔传感器,控制器通过计数脉冲来确定每个关节的精确角度。磁性编码器坚固耐用,在光学编码器无法工作的灰尘和油污环境中也能正常运行。
密封驱动
在食品和化工厂中,电机必须密封。磁力联轴器通过不锈钢壁传递扭矩,因此不会有轴封泄漏。同样的技术在处理危险液体的机器人泵中发挥作用。
实用提示
如果你正在设计机器人关节,请记住NdFeB强度高但易碎——保护转子磁体免受冲击,并将工作温度保持在磁体的额定范围内。